

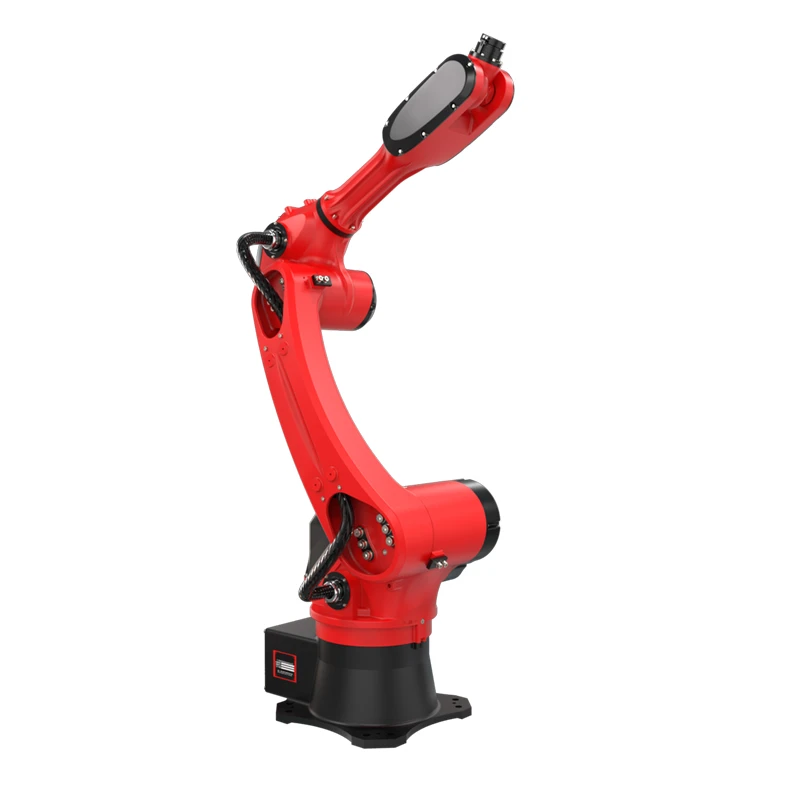
Robotic Technology (GD) Co., Ltd. és un dels fabricants i proveïdors de robots industrials de recollida i col·locació més fiables a la Xina. Amb una gran experiència, us donem la benvinguda a comprar un robot industrial durador i col·locar en estoc aquí des de la nostra fàbrica. Tots els productes fets a mida són d'alta qualitat i preu competitiu.
Més informació sobre el robot industrial Pick and Place
Un robot industrial de recollida-i-col·locació és un braç robòtic de 6 eixos dissenyat per agafar i col·locar peces de manera automàtica. Entre estacions de treball de les línies de producció, transfereix peces d'una estació a una altra amb precisió. Amb rutes de moviment programades per a la càrrega i descàrrega automatitzada, serveix com a component clau d'automatització, que permet l'automatització de les línies de producció de muntatge i mecanitzat CNC.
Pick & Place estable amb càrrega útil de 10 kg
El nostre robot de recollida-i-localització industrial té una càrrega útil nominal de 10 kg, personalitzat per a la manipulació de peces de mida petita i mitjana-com ara peces metàl·liques, components de plàstic, peces de recanvi i accessoris d'eines. El seu eix de canell J6 aconsegueix una velocitat de rotació de fins a 342 graus / s, permetent un gir flexible de la peça i l'ajust de la posició durant els processos de producció.
Alta flexibilitat amb un ampli rang de rotació
L'eix J6 del robot admet una rotació de ± 360 graus, permetent un accés profund a les màquines-eina a través de les obertures de les portes, la recollida de cavitats i la manipulació complexa d'accessoris. Ofereix una repetibilitat posicional de ± 0,05 mm per garantir un posicionament coherent durant la recollida, la col·locació i el muntatge. En substituir la mà d'obra, elimina eficaçment els errors operatius humans i millora l'estabilitat del processament i la-uniformitat del producte acabat per al maquinari de precisió i la càrrega i descàrrega de components electrònics.
Entendre els paràmetres del robot industrial Pick and Place
|
Model |
BRTIRUS1510A |
||
|
Item |
Interval |
Velocitat màxima |
|
|
Braç |
J1 |
±165 graus |
190 graus/s |
|
J2 |
-95 graus /+70 graus |
173 graus/s |
|
|
J3 |
-85 graus /+75 graus |
223 graus/s |
|
|
Canell |
J4 |
± 180 graus |
254 graus/s |
|
J5 |
± 115 graus |
270 graus/s |
|
|
J6 |
± 360 graus |
342 graus/s |
|
|
Longitud del braç |
1587 mm |
||
|
Capacitat de càrrega |
10 kg |
||
|
Repetibilitat |
± 0,05 mm |
||
|
Font d'alimentació |
5,06 kVA |
||
|
Pes |
152 kg |
||
|
Sistema |
Sistema de control HC |
||
|
Font d'alimentació |
220V |
||
Comprensió de les dimensions bàsiques del robot industrial Pick and Place

Estudis de casos
Escenari 1: Tria i col·locació automatitzada de peces de maquinari estampades
Un proveïdor de maquinari europeu de precisió s'enfronta a una greu escassetat de mà d'obra i dificultats de contractació. L'alimentació manual per als processos d'estampació presenta riscos significatius per a la seguretat, ja que els treballadors són susceptibles a les laceracions de peces metàl·liques afilades.
La nostra industrial tria-i{1}}col·loca interfícies de robot amb premses d'estampació mitjançant senyals d'E/S. Equipat amb pinces pneumàtiques personalitzades, agafa de manera segura els components metàl·lics afilats, aconseguint un funcionament automatitzat de recollida, alimentació i cicle-interbloquejat. Un sol robot substitueix entre 1 i 2 operaris per torn, resolent aquests reptes i estabilitzant la producció. Amb una repetibilitat posicional de ±0,05 mm, el robot segueix camins fixos per a la càrrega i descàrrega, minimitzant l'exposició humana directa a les zones d'estampació i eliminant els riscos de lesions. Permet als clients actualitzar les línies d'estampació cap a l'estandardització i l'automatització.

Escenari 2: Càrrega d'inserció de maquinari al-motlle per a l'emmotllament per injecció
Un fabricant de components d'electrodomèstics del sud-est asiàtic ha d'incrustar petites insercions de maquinari-com ara femelles de llautó, molles metàl·liques i suports de fixació-a les cavitats del motlle d'injecció abans del tancament i el sobreemmotllament del motlle, per a l'emmotllament d'insercions metàl·liques-de plàstic de les carcasses dels aparells. La inserció manual requereix que els operadors accedeixin directament als motlles, causant freqüentment insercions fora de lloc o que falten, donant lloc a sobreemmotllament i ferralla defectuoses.
Amb una repetibilitat posicional de ±0,05 mm i la seva estació d'alimentació personalitzada, el nostre robot industrial de recollida-i-de col·locació recull automàticament les insercions de maquinari de les safates i les col·loca amb precisió a les cavitats del motlle designades. Després de la injecció i l'obertura del motlle, elimina les peces acabades en sincronia amb el cicle d'emmotllament, permetent un funcionament del cicle totalment automatitzat. Aquesta solució integrada redueix les inconsistències de la manipulació manual i millora la uniformitat de la producció.

PMF
P1: Aquest robot industrial de recollida-i-col·locació requereix operaris especialment formats?
No. El robot inclou un sistema operatiu-de fàcil ús que només requereix coneixements bàsics de programació per funcionar. Oferim una formació integral per ajudar el personal a dominar ràpidament les habilitats rellevants, reduint eficaçment la barrera a l'adopció de l'automatització i reduint els costos laborals.
P2: Quina informació es requereix en comprar el nostre robot de recollida-i-de col·locació industrial?
Per accelerar la selecció del model de robot i l'avaluació de la solució d'automatització, proporcioneu els detalls següents: dimensions i pes de la peça, temps de cicle de producció necessari, mètode d'agafament,-disposició de l'equip en el lloc i dimensions de l'espai disponible, posicions i alçades de càrrega i descàrrega, si cal posicionar la visió, així com els números de model de les vostres màquines existents.
Com més complets siguin els vostres requisits operatius, millor podrem personalitzar el robot i la solució d'adaptació per adaptar-se a la vostra línia de producció, permetent una personalització precisa de l'aplicació-específica i una ràpida posada en funcionament-in situ i augmentar-la producció en massa.
Etiquetes populars: robot de selecció i col·locació industrial, fabricants de robots de selecció i lloc industrials de la Xina, proveïdors, fàbrica


