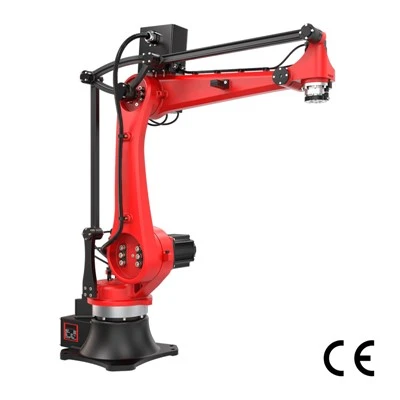
A triar i col·loca el robotno s'ha de seleccionar de la càrrega útil i arribar sol. Un sistema tècnicament viable depèn de si el robot pot portar la càrrega completa, assolir totes les posicions requerides, completar el cicle complet a la velocitat objectiu, repetir el moviment dins de la tolerància del procés, gestionar les orientacions requerides, fer front a la manera com arriben els productes i operar de manera fiable en l'entorn de producció.
Aquestes set especificacions constitueixen un punt de partida pràctic per a una RFQ.
Si teniu previst l'automatització de la selecció-i-de col·locar, exploraRBTIC tria-i-sèries de robotsper revisar configuracions i especificacions.

Pica i col·loca la càrrega útil del robot: calcula la càrrega total
La primera pregunta és senzilla:quin pes ha detriar i lloc el robot realment porta durant el cicle?
La càrrega útil necessària no és només el pes del producte. Pot incloure:Producte + pinça + adaptador/eines + sensors + cables rellevants o maquinari connectat
Per exemple, un producte de 3 kg manipulat per 2 kg d'eines d'extrem-de-braç no és una aplicació de càrrega útil de 3 kg. El robot ja porta aproximadament 5 kg abans que es consideri cap altre component-muntat al canell.
La càrrega útil també s'ha de considerar juntament amb la posició del robot i la geometria de les eines. Una eina llarga o compensada pot crear exigències mecàniques diferents que una càrrega compacta de la mateixa massa.
Quan prepareu una RFQ, proporcioneu el pes del producte per separat del pes estimat de l'EOAT. No indiqueu simplement el producte més pesat i suposeu que aquest número representa el requisit del robot.

Abast del robot i sobre de treball: comproveu l'espai de treball utilitzable
L'abast del robotisobre de treball del robotdescriure coses diferents.
L'abast màxim és la distància més llunyana que el robot pot estendre teòricament en condicions especificades. L'embolcall de treball és la regió tridimensional en què el robot pot realitzar un moviment útil.
Aquesta distinció és important perquè un punt pot caure dins de l'abast màxim citat, tot i que és difícil o impossible d'utilitzar amb l'orientació de l'eina requerida. L'espai de treball real depèn de les posicions dels punts de recollida i col·locació, la ubicació de muntatge del robot, els angles d'aproximació requerits, les dimensions de la pinça, els límits de les articulacions, la protecció, els transportadors, els accessoris, les màquines i altres equips.
Per tant, una comprovació de-disposició de cel·les útil és:
Base del robot → punt de recollida → camí de transferència → punt de col·locació → orientació de l'eina necessària
Totes aquestes condicions han d'encaixar dins de l'espai de treball utilitzable, no només dins d'un cercle definit per l'abast màxim.
Un disseny de cel·les de vista-superior amb dimensions reals d'equip sovint és més útil per a la selecció primerenca que només el número d'abast.

Tria i col·loca el temps i el rendiment del cicle del robot
La pregunta clau no és "A quina velocitat és el robot?" Ho és"Quan ràpid s'ha de completartriar i lloc funciona la cèl·lula?"
Una primera estimació útil és:Temps de cicle requerit ≈ temps de producció disponible ÷ selecció requerida
Per exemple, suposem que una línia ha de completar 1.200 seleccions en 60 minuts de temps de producció disponible:3.600 segons ÷ 1.200 seleccions=3 segons per selecció requerida
Aquest objectiu de 3 s s'aplica a la seqüència operativa completa, no només al viatge del robot entre dos punts. El cicle real pot incloure la detecció del producte, el processament de la visió, el moviment d'aproximació, el tancament de la pinça o la generació de buit, la confirmació de la presa, el desplaçament del robot, els canvis d'orientació, la sincronització de la cinta transportadora, la col·locació, l'alliberament de la pinça, la verificació i el moviment de retorn. El càlcul pot arribar a ser més exigent si un producte acabat requereix diverses opcions de robot. Una operació d'embalatge que produeix 20 caixes per minut pot semblar moderada, però si cada cas requereix sis col·locacions individuals, el robot ha d'executar 120 preses per minut amb èxit.
És per això que la velocitat màxima del fabricant mai s'ha de convertir directament en el rendiment de producció esperat. La velocitat màxima de la junta, la velocitat lineal màxima o un cicle de referència no representen la vostra aplicació completa.
Per a la qualificació, definiu el requeritrecollides per minut, productes per minut, recollides per unitat acabada, distàncies de viatge i retards importants en el procés. A continuació, avalueu el cicle modelat complet.
Repetibilitat del robot vs precisió per triar i col·locar
Precisióirepetibilitatestan relacionats, però no són la mateixa especificació.
Precisiódescriu fins a quin punt el robot de selecció i col·locació pot arribar a una posició absoluta comandada.Repetibilitatdescriu amb quina coherència el robot pot tornar a la mateixa posició durant cicles repetits.
Moltes aplicacions de selecció i col·locació depenen en gran mesura de la repetibilitat. Si un producte sempre es troba en un dispositiu precís i al robot se li ensenya els punts de selecció i col·locació correctes, tornar de manera coherent als mateixos punts pot importar més que el posicionament absolut en relació amb un sistema de coordenades extern.
Però això no vol dir que sempre es pugui ignorar la precisió.
El requisit real depèn de com es troba el producte, de com es calibra el robot, de si la visió corregeix la posició de l'objectiu, de com es fan referència els accessoris i de quanta tolerància posicional permet el procés aigües avall. Una operació d'embalatge-de caixa solta pot tolerar substancialment més variacions que inserir un component en un conjunt ben ajustat. Els equips d'adquisició de vegades comparen l'especificació de precisió d'un robot amb l'especificació de repetibilitat d'un altre robot com si descriguessin el mateix rendiment. No ho fan.
La pregunta correcta és:quina variació posicional pot tolerar el procés real i quina especificació controla aquest resultat?

Quants eixos necessita un robot Pick and Place?
Més eixos no fan que un robot sigui millor. Els eixos addicionals proporcionen una major llibertat per controlar la posició i l'orientació del producte. Poden permetre que el robot s'apropi des de diferents direccions, giri un producte durant la transferència o es mogui per equips que bloquegen un camí directe. Aquesta flexibilitat també pot introduir una programació addicional, una planificació de rutes{3}}i una complexitat d'integració.
Abans de seleccionar una arquitectura, feu tres preguntes pràctiques:
El producte s'ha de capgirar o reorientar substancialment?
Fa eltriar i lloc El robot necessita moure's per obstacles?
L'orientació requerida al punt del lloc és diferent de l'orientació al punt de recollida?
Si la resposta a les tres és no, una arquitectura més senzilla pot realitzar la tasca de manera eficaç. Si n'hi ha diversos, poden ser necessaris eixos addicionals.
Per tant, el recompte d'eixos hauria de seguir el moviment requerit, en lloc de convertir-se en una especificació per maximitzar.
Presentació del producte i el seu impacte en la selecció de robots
La presentació del producte és un dels predictors més forts de la complexitat del sistema de selecció-i-ubicació.
Des d'una perspectiva de selecció, es pot veure com una progressió:
Fixació fixa → Transportador indexat → Transportador mòbil → Capa única aleatòria → Safata aleatòria
|
Dimensió d'alimentació |
Descripció |
|
Fixació fixa |
En el primer nivell, la posició del producte es defineix mecànicament. El robot pot ser capaç d'utilitzar coordenades ensenyades fixes amb una detecció mínima. |
|
Transportador indexat |
Una cinta transportadora indexada introdueix variacions de temps i posició, però el producte encara es porta a un lloc de recollida controlat. |
|
Transportador en moviment |
Un transportador en moviment continu afegeix requisits de seguiment. El sistema ha de coordinar el moviment del robot amb un objectiu que canvia de posició durant la selecció. |
|
Capa única aleatòria |
La presentació aleatòria d'una-capa afegeix un altre nivell d'incertesa. És possible que la visió hagi de determinar la posició i l'orientació del producte individual i seleccionar un punt d'adherència utilitzable. |
|
Cubeta aleatòria |
Un contenidor aleatori afegeix variació de profunditat, oclusió, objectes superposats, aproximacions restringides i risc de col·lisió. Per tant, és possible que la selecció del robot hagi de tenir en compte no només l'abast i la càrrega útil, sinó també la detecció 3D compatible, la planificació de l'adherència, les trajectòries més complexes i una major distància al voltant de l'àrea de recollida. |
Aquesta escala de complexitat és útil durant la qualificació perquè un mateix producte pot requerir un sistema d'automatització molt diferent segons només com arribi. No especifiqueu només "escolliu el producte X". Especifiqueucom es presenta el producte X en el moment que el robot l'ha de triar.
Requisits ambientals per als robots Pick and Place
L'entorn de producció pot canviar quin robot, eines, sensors i disseny de cèl·lules són adequats. Les restriccions rellevants poden inclourerentat, pols, humitat, menjar-requisits de contacte, condicions de sala neta, temperatures extremes o exposició a la corrosió.
Aquestes condicions poden influir en les característiques de protecció del robot necessàries, els materials utilitzats a l'EOAT, els lubricants adequats, les opcions de cable i connectors, la protecció del sensor, els tancaments de càmera o il·luminació i la forma en què es construeix la cèl·lula global. Per exemple, un sistema de visió que funciona prop de la humitat o procediments de neteja agressius poden requerir consideracions de tancament i muntatge substancialment diferents de la mateixa càmera instal·lada en un entorn de muntatge sec. De la mateixa manera, els materials de presa acceptables per a la manipulació industrial general poden no ser adequats quan s'aplica el contacte directe amb els aliments o el control de la contaminació.
Per tant, s'ha de definir l'adequació ambiental abans de seleccionar l'equip, no tractar-se com una modificació un cop finalitzat el disseny mecànic. Eviteu seleccionar classificacions de protecció o especificacions de materials només a partir de normes genèriques. El requisit s'ha de fer coincidir amb les condicions reals d'operació i neteja i després verificar-se amb la documentació específica del fabricant de l'equip.
Trieu i col·loqueu la llista de verificació de la-selecció prèvia del robot
Abans de sol·licitar un robot o completar-i{1}}cotitzar el sistema de recollida, recopila la informació següent:
|
Comprova l'element |
Requisits detallats |
|
Dimensions del producte |
Geometria mínima, màxima i important |
|
Pes del producte |
Inclou la variant més pesada esperada |
|
Pes estimat d'EOAT |
Pinça, adaptador, sensors i eines adjuntes |
|
Trieu la ubicació |
Coordenades, alçada, direcció d'aproximació i equipament circumdant |
|
Ubicació del lloc |
Coordenades, orientació, tolerància i interfície aigües avall |
|
Rendiment requerit |
Pics per minut, productes per minut i pics per unitat acabada |
|
Canvi d'orientació |
Si el producte ha de girar, girar o canviar l'angle d'aproximació |
|
Mètode de presentació |
Fixació, transportador indexat, transportador mòbil, capa aleatòria o contenidor |
|
Medi ambient |
Pols, humitat, rentat, contacte amb aliments-, sala neta, temperatura o exposició corrosiva |
|
Recompte i canvi de SKU |
Nombre de variants de producte i amb quina freqüència la cel·la ha de canviar entre elles |
Com millor es defineixin aquestes entrades, més fàcil serà eliminar les arquitectures de robots inadequades abans que comenci l'enginyeria detallada.
Preparat per implementar la selecció i el lloc robòtics?
Tant si esteu actualitzant l'automatització de final de línia com si busqueu un proveïdor de robots de selecció-i-confiable, poseu-vos en contacte amb RBTIC per obtenir solucions personalitzades de selecció-i-de col·locació i dissenys de disseny, o per reservar una visita a la fàbrica.
Preguntes freqüents sobre les especificacions del robot Pick and Place