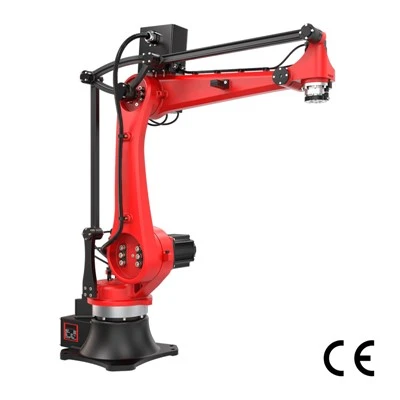
Els robots de soldadura consten principalment de dues parts: el mateix robot i l'equip de soldadura. El robot consta del cos del robot i un armari de control (maquinari i programari). L'equip de soldadura, prenent com a exemple la soldadura per arc i la soldadura per punts, consisteix en una font d'energia de soldadura (incloent el seu sistema de control), un alimentador de filferro (per a la soldadura per arc) i una torxa de soldadura (o pinça). Els robots intel·ligents també haurien de tenir un sistema de detecció, com ara sensors làser o de càmera i els seus dispositius de control. En els últims anys, els robots de soldadura humanoides s'han desenvolupat com un nou disseny de sistema. El seu nucli és la construcció d'un sistema de control de moviment "cerebel", combinat amb un cos biònic i tres subsistemes: execució, percepció i presa de decisions-i experiència en soldadura. L'objectiu és millorar la precisió i l'eficiència de la soldadura i adaptar-se a escenaris industrials complexos.
Els robots de soldadura produïts a tot el món són majoritàriament robots articulats, i la gran majoria tenen sis eixos. Els eixos 1, 2 i 3 poden moure l'efector final a diferents posicions espacials, mentre que els eixos 4, 5 i 6 aborden diferents requisits de postura de l'eina. L'estructura mecànica del cos del robot de soldadura pren principalment dues formes: una estructura de paral·lelogram i una estructura de muntatge lateral-(oscil·lant). El principal avantatge d'una estructura de muntatge lateral-(balancejant) és l'ampli rang de moviment dels braços superior i inferior, que permet que l'espai de treball del robot assoleixi gairebé la mida d'una esfera. Per tant, aquest tipus de robot pot treballar cap per avall sobre un marc, estalviant espai al sòl i facilitant el moviment dels objectes a terra. Tanmateix, aquest tipus de robot-de muntatge lateral té una estructura en voladís per als seus 2n i 3r eixos, la qual cosa redueix la rigidesa del robot. En general, és adequat per a robots amb càrregues més petites, utilitzats per a la soldadura per arc, el tall o la polvorització. El braç superior d'un robot paral·lelogram és accionat per una palanca. La palanca i el braç inferior formen dos costats d'un paral·lelogram, d'aquí el nom. Els primers robots de paral·lelogram tenien espais de treball relativament petits (limitats a la part frontal del robot), cosa que dificultava el funcionament-invertit. No obstant això, els nous robots de paral·lelogram (robots paral·lels) desenvolupats des de finals de la dècada de 1980 han ampliat l'espai de treball a la part superior, posterior i inferior del robot, sense els problemes de rigidesa dels robots de muntatge-laterals, de manera que han guanyat una atenció generalitzada. Aquesta estructura és adequada tant per a robots lleugers com pesats. En els últims anys, la majoria de robots de soldadura per punts (capacitat de càrrega 100-150 kg) han adoptat una estructura de paral·lelogram.
Els dos tipus de robots descrits anteriorment impliquen moviment rotatiu en tots els eixos, per la qual cosa utilitzen servomotors accionats per reductors de molinet cicloïdal (RV) (eixos 1-3) i reductors harmònics (eixos 1-6). Abans de mitjans de la dècada de 1980, els robots accionats elèctricament utilitzaven servomotors de corrent continu, però des de finals de la dècada de 1980, diversos països han canviat als servomotors de corrent altern. Com que els motors de CA són sense escombretes i tenen característiques dinàmiques superiors, els nous robots no només tenen menors taxes d'accidents, sinó que també augmenten significativament el temps sense manteniment i una acceleració/desacceleració més ràpida. Alguns nous robots lleugers amb capacitats de càrrega inferiors a 16 kg poden assolir una velocitat màxima del punt central de l'eina (TCP) superior a 3 m/s, amb un posicionament precís i una vibració mínima. Simultàniament, el gabinet de control del robot s'ha actualitzat a un microordinador de 32 bits i nous algorismes, que li permeten optimitzar automàticament el seu camí, donant lloc a una trajectòria que s'assembla més al camí ensenyat.