Caixa de resposta ràpida
A robot paletitzadorrecull i apila els productes automàticament sobre palets. El sistema adequat depèn principalment del pes i les dimensions del producte, la velocitat de la línia, la configuració del palet, la variabilitat de SKU, l'espai disponible, els requisits de seguretat i el nivell d'automatització requerit.
Robots paletitzadorsencarregar-se de la recollida i l'apilament de caixes, bosses i cartrons en palets d'enviament per substituir el treball manual de manipulació de palets{0}}. Molts fabricants passen a l'automatització per reduir els costos laborals repetitius-, reduir els riscos de lesions laborals i estabilitzar el rendiment enmig de l'escassetat de mà d'obra. No obstant això, la majoria dels compradors fan passos en fals comparant només la càrrega útil o el preu unitari inicial, ignorant les restriccions de línia-reals i els costos operatius totals.
Si planifiqueu l'automatització de paletització, navegueuSèrie de robots paletitzadors RBTICper a configuracions i especificacions.
Què és un robot paletitzador i què inclou el sistema complet?
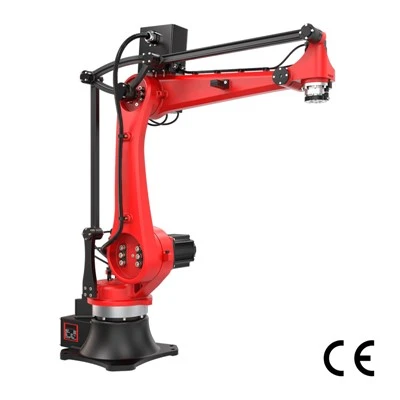
A robot paletitzadorés un robot industrial que s'utilitza per recollir productes-com ara estoigs, bosses, safates o altres càrregues envasades-i col·locar-los sobre palets amb un patró d'apilament definit. La seva funció és el moviment físic de selecció-i-del lloc necessari per construir una càrrega paletitzada.
Tanmateix, el robot en si és només una part de l'automatització. En la majoria de projectes, els compradors no compren un braç robot sol; estan comprant un integratsistema de paletització robòticadissenyat per rebre productes, manipular-los correctament, construir el patró de palets necessari i operar amb seguretat dins de la línia de producció.
Robot vs. sistema complet de paletització
Un sistema de paletització complet, ocèl·lula de paletització, normalment combina el robot amb diversos components de suport:
Robot:proporciona el moviment, l'abast, la capacitat de càrrega útil i el posicionament necessaris per a la paletització.
Eines de final-de-braç (EOAT):agafa o dóna suport al producte durant cada cicle de selecció-i-col·locació.
Cintes transportadores:lliurar productes al robot i, quan sigui necessari, moure palets dins o fora de la cel·la.
Sensors:detectar producte, palet, posició i altres condicions necessàries per al funcionament coordinat.
Sistema de seguretat:utilitza protecció, enclavaments, escàners o altres dispositius de protecció per controlar l'accés a la cel·la.
HMI i controls:permet als operadors seleccionar receptes, veure l'estat del sistema, gestionar errors i controlar la producció.
Manipulació de palets i làmines-:subministra automàticament palets buits o làmines intermèdies quan l'aplicació ho requereixi.
Interfície d'embolcall:coordina el paletitzador amb l'embolcall estirat aigües avall o un altre equip d'acabat{0}}de càrrega.

No totes les aplicacions requereixen tots els mòduls. L'arquitectura final depèn de factors com el tipus de producte, els patrons de palets, el rendiment, l'espai disponible, els requisits de manipulació de palets i el nivell d'automatització previst aigües amunt i aigües avall.
En altres paraules, elel braç del robot és un component; el sistema complet de paletització és la solució de producció de treball.
Un cop aquesta distinció estigui clara, la pregunta més important comercialment és si realment la vostra operació necessita paletització robòtica-i si està preparada per a això.
Quan té sentit la paletització robòtica?
Paletització robòticaté més sentit comercial quan se superposen tres condicions: hi ha un problema operatiu significatiu, el procés de producció és adequat per a l'automatització i el valor esperat justifica la inversió. Això vol dir que la decisió no hauria de començar amb "Pot un robot apilar aquests productes?" En moltes aplicacions, la resposta és tècnicament sí. La pregunta més útil és siautomatització de paletitzacióresol prou bé una limitació de producció persistent per justificar el sistema, la integració, l'espai i el suport continu que requereix.
Normalment val la pena tenir en compte un estudi de viabilitat quan la paletització s'ha tornat difícil per al personal, exigent físicament, inconsistent o limitant el creixement de la producció. Pot ser menys convincent quan els volums són baixos, les condicions aigües amunt són inestables, els productes són molt impredictibles o el cas econòmic depèn d'hipòtesis que és poc probable que es mantinguin.
Senyals operatius que poden estar preparats
Diverses condicions de producció observables poden indicar que la paletització robòtica mereix una avaluació més detallada.
Dificultat persistent de dotació de personal.Si les posicions de paletització són repetides vegades difícils d'omplir o retenir, l'automatització pot reduir la dependència d'un grup de mà d'obra que ja està limitant la producció. El valor empresarial és més alt quan els problemes de personal són recurrents en lloc de temporals.
Alta exposició física o càrrega ergonòmica.L'aixecament, flexió, torsió o manipulació repetitives de productes pesats augmenta el valor d'eliminar els operaris de la tasca de paletització. La pregunta rellevant no és simplement si l'automatització és "més segura", sinó quanta exposició manual crea el procés existent durant un torn complet.
Un coll d'ampolla-de-de final de línia.Si els equips aigües amunt poden produir més ràpidament del que els operadors poden paletitzar de manera fiable, l'estació de paletització pot estar limitant la capacitat de la línia utilitzable. L'automatització es fa més valuosa quan l'augment del rendiment de paletització permet que els actius aigües amunt existents s'apropin a la producció prevista.
Ampliació de la producció prevista.Una línia nova, una tarifa de línia més alta, un volum de SKU addicional o una ampliació de les instal·lacions poden canviar l'economia, fins i tot si el paletitzat manual és manejable avui. L'automatització pot ajudar a absorbir la producció futura sense augmentar-de- la mà d'obra al mateix ritme.
Qualitat de palet inconsistent.La variació freqüent en la posició de la caixa, l'alineació de la capa, l'alçada de la pila o l'execució del patró pot crear problemes de transport i manipulació aigües avall. Una cel·la automatitzada-ben dissenyada pot afegir valor quan es defineix el patró de palet necessari i el producte entrant és prou coherent.
Hores extres recurrents.Les hores extraordinàries són especialment rellevants quan demostren que la demanda de mà d'obra de paletització manual s'està ampliant amb el calendari de producció. Si els operadors regularment s'han de quedar tard només perquè la línia funciona més llarga, el cost i la disponibilitat de mà d'obra de paletització poden convertir-se en una limitació estructural més que en una despesa aïllada.
Operació de diversos-torns.Com més hores s'ha de dotar de personal una posició de paletització cada dia, més gran serà la utilització potencial d'un sistema automatitzat. Una cèl·lula que funciona en dos o tres torns generalment té més oportunitats de generar valor econòmic que el mateix equip que serveix un procés d'un sol-torn poc utilitzat.
Considereu dues situacions simplificades. Una única línia de-torn que fa servir volums moderats només durant una part del dia, amb mà d'obra fàcilment disponible i poca exposició ergonòmica, pot tenir un cas d'automatització feble encara que l'aplicació sigui tècnicament senzilla. Per contra, una línia de tres-torns que lluita regularment per ocupar posicions de paletització de personal, incorre en hores extraordinàries i no pot augmentar la producció sense afegir més operaris presenta un argument molt més fort per a l'avaluació.
Quan un robot paletitzador pot NO ser la resposta correcta
No tots els processos de paletització manual s'han d'automatitzar immediatament. En alguns entorns, la solució tècnica és possible, però el cas operatiu o financer encara necessita una validació addicional.
Volum de producció baix o intermitent.Si la demanda de paletització es limita a un nombre reduït de càrregues o unes poques hores de funcionament per setmana, l'equip pot romandre infrautilitzat. L'automatització encara pot tenir sentit per motius ergonòmics o estratègics, però només l'estalvi de mà d'obra pot no suportar la inversió.
Un procés aigües amunt inestable.Un robot no pot corregir un procés de producció que és fonamentalment impredictible. L'arribada irregular del producte, les parades freqüents de la cinta transportadora, els cartrons mal tancats, la forma inconsistent de la bossa o l'orientació incontrolada poden reduir el rendiment de la cèl·lula i augmentar els requisits d'intervenció.
L'automatització abans de resoldre aquests problemes pot simplement transferir el problema aigües avall: en lloc que els operadors compensin manualment la variació aigües amunt, la cèl·lula automatitzada s'atura repetidament perquè no s'estan lliurant les entrades esperades.
Productes altament impredictibles o definicions de SKU.Els sistemes robòtics poden gestionar una gran varietat de productes, però aquesta varietat encara s'ha de dissenyar. Si les dimensions, els pesos, les característiques d'embalatge, els patrons de palets o els requisits de canvi estan mal definits o canvien contínuament, l'abast del sistema i l'economia es fan més difícils de validar.
Restriccions d'espai greus.Una cèl·lula de paletització completa requereix més que la petjada del robot. Els transportadors de productes, les posicions de palets, les zones de protecció o de seguretat, l'accés de l'operador, l'espai de manteniment i, potencialment, els dispensadors de palets o equips aigües avall consumeixen espai. Un disseny que funcioni matemàticament però restringeix el funcionament o el manteniment segurs no és un bon disseny del sistema.
Economia feble o incerta.L'automatització hauria de resoldre un problema prou valuós per justificar el cost de capital, la integració, el manteniment i el canvi operacional. Si la demanda de mà d'obra és mínima, la utilització és baixa o els estalvis previstos depenen d'un temps de funcionament poc realista o de supòsits de personal, el cas econòmic pot continuar sent feble.
Cap d'aquestes condicions desqualifica automàticament el paletització robòtica. Indiquen on pot ser necessari un treball de procés addicional, proves d'aplicacions, anàlisi de disseny o modelització financera abans de comprometre's amb un sistema.
Quin tipus de sistema de paletització s'adapta a la vostra operació?
Una vegada que la paletització robòtica sembla justificada comercialment, la següent decisió no és simplement quin robot comprar. Ho ésquina arquitectura de paletització s'adapta millor al rendiment requerit, la càrrega útil, la combinació de productes, l'espai disponible, la participació de l'operador i el nivell d'automatització desitjat.Els robots industrials i els robots col·laboratius poden ser adequats. La millor elecció depèn de l'entorn de producció i dels avantatges-que l'operació estigui disposada a fer.
Paletitzador robòtic industrial
Anpaletitzador robòtic industrialEn general, s'ajusta molt bé quan l'aplicació combina un rendiment relativament elevat, càrregues útils més pesades, hores de funcionament llargues o una variació substancial del patró-palet i SKU.
El seu principal avantatge és la capacitat de fer front als requeriments de producció exigents tot conservant la flexibilitat programable. Sovint, una única plataforma robòtica pot suportar múltiples mides de caixa, patrons de palets, orientacions de productes o receptes de producció sense requerir el mateix grau de reconfiguració mecànica que un paletitzador de propòsit fix-. Això esdevé especialment valuós en la producció de -volums elevats i múltiples-SKU. Per exemple, una instal·lació que utilitzi diversos formats de producte-envasats en dos o tres torns pot necessitar índexs de cicle elevats durant períodes de producció llargs i alhora canviar els patrons de palets entre els productes. Un robot industrial pot proporcionar tant la capacitat de treball continu-com la flexibilitat per gestionar aquests canvis de recepta dins d'una cel·la.
La compensació-és que els sistemes robòtics industrials de-alt rendiment solen requerir una integració i una planificació de seguretat més deliberades. L'abast del robot, la càrrega útil, l'EOAT, la protecció, el flux del producte, les posicions dels palets, l'accés al manteniment i els equips circumdants s'han de dissenyar com un sol sistema en lloc d'avaluar-se de manera independent.
El paletització robòtica industrial és, per tant, especialment atractiu quanel rendiment i la flexibilitat són importants, i l'operació pot suportar una cèl·lula més totalment integrada.
Paletitzador col·laboratiu
A paletitzador col·laboratiupot ser atractiu quan el rendiment moderat, l'espai limitat, les càrregues útils relativament manejables i la interacció freqüent de l'operador són més importants que la velocitat màxima.
Les seves característiques de desplegament solen ser útils en instal·lacions on el paletitzat actualment és manual, però l'operació no justifica-o no pot acomodar fàcilment-una cèl·lula robòtica tradicional més gran. Els dissenys compactes poden fer que els sistemes basats en cobot- siguin més fàcils de considerar al costat de les línies de producció existents, especialment quan els operadors encara necessiten accés regular per carregar materials, canviar productes o treure palets acabats. Els sistemes col·laboratius també poden adaptar-se a aplicacions on la variació de la SKU és significativa, però els requisits-de la taxa de cicle segueixen sent moderats. El funcionament basat en receptes-permet que la mateixa plataforma gestioni diversos productes definits sense comprometre la instal·lació amb una solució mecànica altament fixa.
Tanmateix, aEl braç robot col·laboratiu no crea automàticament una aplicació col·laborativa segura. La seguretat depèn de l'aplicació completa, inclòs el final--de les eines del braç, la càrrega útil, la velocitat del robot, l'equip que l'envolta, els perills accessibles i la manera com les persones interactuen amb la cèl·lula. Per tant, encara es requereix una avaluació del risc-específica del lloc.
Les implicacions detallades de seguretat pertanyen a l'avaluació de la seguretat del sistema, però des d'una perspectiva de l'arquitectura, el punt clau és senzill: trieu un cobot perquè la seva empremta, el model d'interacció i el sobre de rendiment s'adapten a l'aplicació-no només perquè porta una etiqueta "col·laborativa".

Cèl·lula de paletització bàsica vs. totalment automatitzada
La tecnologia del robot i el nivell d'automatització són decisions separades.
El mateix robot industrial o robot col·laboratiu es pot desplegar dins d'una cel·la de paletització relativament bàsica o com a part d'un sistema de final de línia molt més automatitzat. El que canvia és ellímit d'automatització-el punt en què els operadors deixen de realitzar tasques de suport i el sistema comença a gestionar-les automàticament.
En acèl·lula bàsica, un operador pot col·locar manualment palets buits a la posició de paletització i treure les càrregues acabades amb un transpaleta o un carretó elevador. La paletització de productes està automatitzada, però la logística de palets segueix sent manual.
En acel·la totalment automatitzada, el sistema pot subministrar automàticament palets buits, col·locar làmines antilliscants, transferir palets acabats, comunicar-se amb equips d'embolcall aigües avall i coordinar el flux de palets amb la resta de la línia. La implicació humana es desplaça encara més cap a la supervisió, la reposició, la gestió d'excepcions i el manteniment.
Cap dels dos enfocaments és inherentment millor. Una cèl·lula bàsica pot oferir una solució més senzilla i econòmica on els volums de producció són moderats i els operadors ja estan disponibles a prop. Un nivell d'automatització més alt esdevé més valuós quan el propi flux de palets crea demanda de mà d'obra, quan s'han de donar suport a diversos torns o quan l'objectiu és automatitzar el procés complet-de-de final de línia en lloc de només la tasca d'apilament.
Aquesta distinció és important durant l'especificació: l'elecció del robot determina com es poden manipular els productes; l'elecció del nivell d'automatització determina quina part del flux de treball global de paletització segueix sent manual.
|
Arquitectura |
Rendiment |
Càrrega útil |
SKU / Flexibilitat del patró |
Interacció humana |
Millor ajust |
|
Paletitzador robòtic industrial |
Moderat a alt |
Moderat a molt alt |
Alt |
Normalment està separat del moviment normal del robot |
Operacions múltiples-SKU, càrregues més pesades, producció continua-de treball, aplicacions que requereixen rendiment i flexibilitat |
|
Paletitzador col·laboratiu |
De baix a moderat |
Normalment més baix que els grans sistemes industrials |
Moderat a alt |
Pot suportar una interacció més estreta amb l'operador quan l'aplicació completa està dissenyada adequadament |
Espai-línies restringides, tarifes moderades, càrregues útils manejables, operacions amb accés freqüent d'operadors |
|
Cèl·lula bàsica de paletització |
Determinat per la tecnologia de paletització seleccionada |
Determinat per la tecnologia seleccionada |
Determinat per la tecnologia seleccionada |
Més tasques de suport segueixen sent manuals |
Operacions que busquen una automatització específica sense automatitzar el flux complet de palets |
|
Cèl·lula de paletització totalment automatitzada |
Dissenyat al voltant dels requisits complets de la línia |
Determinat per la tecnologia seleccionada |
Depèn del disseny del sistema |
Intervenció rutinària mínima de l'operador |
Operacions de diversos-torns o-alta utilització que busquen una automatització més àmplia-de la línia- |
Per tant, la seqüència de selecció útil és l'aplicació primer, l'arquitectura en segon lloc, l'equip en tercer lloc. Definiu el rendiment requerit, les característiques del producte i del palet, la variació de SKU, les hores de funcionament, l'espai disponible, la interacció humana i el límit d'automatització desitjat abans de decidir si un robot industrial, cobot o paletitzador convencional és el més adequat.
No esteu segur de quina arquitectura de paletització s'adapta a la vostra línia de producció i disseny de fàbrica? L'equip d'automatització RBTIC ofereix una avaluació gratuïta d'aplicacions. Personalitzem cèl·lules robot de paletització industrial i solucions de paletització col·laborativa basades en les vostres dades de producció reals.
Com dimensionar un robot paletitzador
Un error comú en l'automatització de paletització és començar per comparar models de robot. Un millor enfocament és començar amb les dades de l'aplicació.
Abans de seleccionar un robot de paletització, definiu cinc entrades de dimensionament: el producte i la càrrega de recollida, el rendiment necessari, l'abast i l'alçada del palet, els requisits de SKU i de canvi i el patró del palet. Aquests determinen què han de fer realment el robot-i el sistema complet de paletització-.
1. Pes i dimensions del producte
Càrrega útil del robot paletitzadorno s'ha de seleccionar només en funció del pes del producte.
Una caixa de 20 kg no vol dir simplement que qualsevol robot de més de 20 kg sigui adequat. El robot ha de portar tant el producte com l'eina-de-braç (EOAT), tot deixant un marge d'enginyeria adequat per a l'aplicació.
Una relació inicial útil és:
Càrrega útil necessària > pes del producte/de la selecció + pes de l'EOAT
Per exemple, suposem que un sistema gestiona una caixa de 20 kg per cicle i l'EOAT pesa 12 kg. Es considera que el robot ja porta una càrrega combinada de 32 kg. Per tant, seleccionar un robot basant-se només en el pes de la caixa de 20 kg reduiria la mida de l'aplicació.
Per a aplicacions de selecció múltiple-, calculeu la càrrega útil utilitzant la càrrega total gestionada en una sola selecció, no el pes d'un producte individual. Si el mateix sistema agafa dues caixes de 20 kg simultàniament, la part del producte de la càrrega útil es converteix en 40 kg.
Les dimensions del producte també són importants. Una caixa gran o llarga pot moure el centre de gravetat combinat més lluny del canell del robot, i el seu embolcall físic afecta el disseny de la pinça, els espais lliures i les posicions accessibles. Per tant, dos productes amb el mateix pes poden imposar requisits molt diferents al robot.
En l'etapa de selecció, documenteu almenys:
Pes màxim del producte
Nombre màxim de productes per selecció
Longitud, amplada i alçada del producte
Pes EOAT estimat o proposat
Trieu l'orientació i qualsevol situació inusual del centre-de-gravetat
2. Rendiment requerit
Afirmacions com "el robot ha de ser ràpid" no són requisits de mida útils. El rendiment s'ha de traduir en una taxa de selecció mesurable.
Un càlcul senzill de primer-pas és:
Seleccions requerides/min=productes entrants/min ÷ productes per selecció
Considereu una línia de producció20 caixes per minut.
Si el robot maneja una caixa per selecció:
20 caixes/min ÷ 1 caixa/selecció=20 pics/min
Si un EOAT pot gestionar de manera fiable dues caixes per selecció:
20 caixes/min ÷ 2 caixes/pic=10 pics/min
Això il·lustra per què l'estratègia EOAT pot tenir un efecte important en la mida del robot. L'augment de productes per selecció pot reduir el nombre necessari de cicles de robot, tot i que també pot augmentar la càrrega útil, la complexitat de les eines i els requisits d'espai. No obstant això,La selecció per minut és un càlcul de selecció, no una garantia de la taxa de producció assolible.
3. Alçada i abast del palet
L'abast del robot s'ha d'avaluar com un problema de geometria de disseny en lloc d'un únic número de catàleg.
Comenceu amb la base del robot i mapeu el camí de moviment complet:
Base del robot → punt de recollida → posició del palet → punt de col·locació més alt i més llunyà
El robot ha d'arribar a totes les posicions requerides mentre manté el moviment útil i evita l'equip que l'envolta.
Les dimensions clau inclouen:
Ubicació del transportador i alçada del transportador
Distància des de la base del robot fins al punt de recollida
Ubicació del palet respecte al robot
Dimensions del palet
Alçada màxima de la pila acabada
Posició de col·locació més llunyana al palet
Protecció i altres obstruccions físiques
Un sistema de palet-dual mereix una atenció especial. Servir palets a dos costats del robot pot augmentar l'embolcall de treball necessari i pot fer que les cantonades més llunyanes d'un o ambdós palets siguin les posicions crítiques d'abast. Un disseny de vista superior-és útil per comprovar les distàncies horitzontals des de la base del robot fins al transportador i les cantonades del palet. Aleshores, un disseny de vista-lateral hauria de verificar l'abast vertical des de l'alçada de la selecció fins a l'alçada màxima de la pila.
La pregunta important no és simplement: "L'abast màxim del robot supera aquesta distància?" És: "El robot pot arribar a totes les posicions de selecció i col·locació necessàries amb l'EOAT i el producte proposats durant tot el cicle de palets?"
4. Nombre de SKU i canvis
El recompte de SKU afecta més que si el robot pot agafar físicament diferents productes. Determina la flexibilitat que ha de ser el sistema complet de paletització.
Avaluar els requisits de canvi en tres nivells.
Programari:Com s'emmagatzemen i seleccionen els patrons de palets i les receptes de productes? Els operadors poden canviar entre SKU predefinits des de l'HMI o un canvi requereix assistència de programació?
Eines:Un EOAT pot gestionar tota la gamma de productes o es necessiten eines diferents? Un EOAT versàtil pot simplificar els canvis, mentre que una estratègia de canvi-d'eines pot oferir un millor rendiment de manipulació per a productes amb mides, pesos o superfícies molt diferents.
Funcionament:Què ha de fer físicament un operador quan canvia el SKU? Això pot incloure seleccionar una recepta, ajustar guies, canviar d'eines, reposicionar equips, carregar diferents materials de palet o confirmar un patró nou.
Per tant, per a una línia multi-SKU, la pregunta útil no és simplement:"El robot pot gestionar tots els nostres SKU?"
És:"Quanta intervenció es requereix quan canvia el SKU?"
Aquesta distinció fa que el temps de canvi, la participació de l'operador i la gestió de receptes siguin criteris de selecció explícits en lloc de problemes descoberts després de la instal·lació.
5. Patró de palets i estabilitat de càrrega
Un patró de palet no és només una sortida del procés de paletització. També és una entrada al disseny d'automatització. Els patrons de columnes-apilats i entrellaçats, per exemple, poden requerir diferents seqüències d'ubicació i orientacions de producte. La distribució del pes afecta el lloc on s'han de col·locar els productes, mentre que el voladís admissible pot influir en la precisió requerida a les vores del palet.
Altres consideracions rellevants inclouen:
Pila de columnes versus patrons entrellaçats
Orientació del producte dins de cada capa
Distribució del pes a través del palet
Voladme màxim admissible
Alineació-a-capa
S'ha acabat-estabilitat de càrrega
Això porta a una distinció important:"El robot pot col·locar el producte" i "la càrrega del palet resultant és estable" són dues qüestions d'enginyeria diferents.
Per tant, la selecció del robot s'hauria de basar en patrons de palets validats i no només en les dimensions del producte.
Com triar el sistema de visió i EOAT de paletització adequat
La selecció del robot no es pot separar de la manipulació del producte. Un robot pot tenir prou càrrega útil, abast i velocitat per a l'aplicació, però el sistema continuarà fallant si l'eina-de-final del braç no pot seleccionar, controlar i alliberar el producte de manera fiable.
Per tant, la pregunta inicial més útil no ho és"Quina pinça hem de comprar?"però: Com es comporta el producte quan es recull, es mou i es col·loca-i el robot sap exactament on serà el producte?
El material del producte, l'estat de l'embalatge, la geometria, la rigidesa, la qualitat de la superfície, l'orientació a l'arribada i la variabilitat del SKU influeixen en l'EOAT i l'estratègia de visió.
|
Producte/estat |
Enfocament EOAT comú |
Necessitat de visió típica |
Risc clau a avaluar |
|
Cartons rígids o estoigs amb superfícies planes i segellables |
Eines de buit |
Sovint no és necessari quan es controla la posició i l'orientació |
Superfícies poroses, cintes/costures, cartrons danyats, fuites al buit |
|
Bosses o sacs |
Pinça, forquilla,-estil de suport o eines específiques d'aplicació- |
Depèn molt de la coherència amb què arriba el producte |
Deformació del producte, continguts canviants, forma inconsistent |
|
Envasos cilíndrics com cubells o bidons |
Geometria-eines mecàniques, de buit o especialitzades específiques |
Sovint innecessari amb un posicionament controlat; útil quan l'orientació/ubicació varia |
Control del producte durant el moviment i funcions de subjecció fiables |
|
Productes compatibles-magnètics |
Eines magnètiques o híbrides si escau |
Normalment es determina per les necessitats de posicionament/identificació en lloc del mètode de presa |
Compatibilitat del material, estat de la superfície, comportament d'alliberament |
|
Múltiples productes per selecció |
EOAT multi-zona o multi-producte |
Normalment no és necessari si l'agrupació es controla mecànicament |
Càrrega útil combinada, variació d'espaiat, selecció incompleta |
|
Productes posicionats aleatòriament |
Depèn del producte |
Sovint es requereix per a la localització |
Trieu-incertesa d'ubicació |
|
Productes amb orientació variable |
Depèn del producte |
Sovint es requereix per a la detecció d'orientació |
Posició d'agafada incorrecta |
|
SKUs mixtes en una línia |
EOAT versàtil o canviable segons la gamma de productes |
Pot ser necessari si la identitat de la SKU no la proporcionen els controls amunt |
Identificació incorrecta i recepta de palet incorrecta |
|
Classificació o paletització basada en codi de barres{0} |
Producte-EOAT adequat |
Necessari quan la informació del codi de barres impulsa la decisió de manipulació |
Etiquetes il·legibles o presentades incorrectament |
L'EOAT i el sistema de visió s'han d'avaluar en última instància com una solució de manipulació. Una càmera no pot compensar una pinça que no pot controlar el producte de manera fiable, i una pinça avançada no elimina la necessitat de localitzar quan el producte arriba de manera imprevisible.

Què necessita una cèl·lula de paletització completa?
Un cop s'entenguin els requisits del robot, de la càrrega útil, de l'abast i de la gestió-del producte, el següent pas és definir ellímit del sistema.
Un robot paletitzador no funciona de manera aïllada. Els productes han d'arribar de manera previsible, els palets buits han d'estar disponibles, les càrregues acabades han de sortir de la zona de treball, els operaris necessiten una manera de controlar el procés i tota la cèl·lula ha de funcionar dins d'una arquitectura de seguretat adequada.
És per això que comparar les cotitzacions basades només en el preu del braç robot pot ser enganyós. Dos proveïdors poden proposar el mateix robot o similar, però inclouen nivells molt diferents de transport, manipulació de palets, controls, programari, equips de seguretat i integració posterior. Una cèl·lula de paletització completa pot incloure les funcions següents segons el procés de producció.
Transportadors d'alimentació
En una cèl·lula de paletització, el transportador d'alimentació fa més que transportar productes d'un lloc a un altre. El seu paper principal éspresentar productes al robot en condicions controlades.
El robot ha de saber quan un producte està disponible i, en la majoria de les aplicacions, on serà quan es produeixi la selecció. Això fa que diverses funcions d'alimentació siguin importants:
Espaiat del producte
Orientació al producte
Acumulació
Mesuració o indexació
Control de flux entre la producció amunt i el robot
Per exemple, els productes poden arribar contínuament des d'un envasador de caixes, però el robot de paletització pot necessitar espais definits entre les caixes per executar una selecció fiable. Si la producció aigües amunt supera temporalment la velocitat de manipulació instantània del robot, també pot ser necessària l'acumulació per evitar les parades freqüents de la línia.
L'orientació també importa. Si cada caixa ha d'arribar amb el mateix costat mirant al robot, es poden utilitzar guies o altres controls mecànics per establir aquesta condició abans del punt de recollida. Si l'orientació no es pot controlar mecànicament, és possible que l'estratègia de manipulació i visió hagi de compensar.
Per tant, la qüestió d'enginyeria rellevant no és simplement si s'inclou un transportador. És:L'alimentació pot presentar productes de manera consistent a la velocitat, l'espaiat, la posició i l'orientació requerits pel robot?
Dispensador de palets
Cada procés de paletització necessita palets buits. El disseny del sistema ha de determinar si aquests palets es subministren manualment o automàticament.
En una cel·la més senzilla, un operador pot col·locar un palet buit a la posició de paletització després de treure cada càrrega completada. Això redueix l'equip d'automatització però manté la manipulació de palets com a part del treball de l'operador.
Per a les aplicacions destinades a executar-se amb menys intervenció, adispensador de paletspot emmagatzemar múltiples palets buits i introduir-los automàticament al sistema.
Per exemple, automatitzar el robot mentre requereix que un operador carregui un palet nou cada pocs minuts pot generar estalvis de mà d'obra molt diferents d'un sistema que subministra automàticament palets buits i elimina les càrregues acabades.
Embolcall de sortida i estirament
Un cicle de paletització no s'acaba necessàriament quan es col·loca el producte final.
El palet acabat ha de sortir de l'àrea de treball del robot perquè es pugui processar el següent palet. Per tant, cal definir l'arquitectura del sistemacom es mouen les càrregues acabades aigües avall.
En el nivell més senzill, un palet acabat pot romandre en posició fins que s'elimini manualment amb un carretó elevador o transpaleta. Els sistemes més automatitzats poden transferir palets acabats a seccions de transport motoritzats i moure nous palets buits al seu lloc automàticament.
El disseny també ha de tenir en compte què passa després de la paletització.
Si les càrregues acabades requereixen embolcall estirat, etiquetatge, pesatge, inspecció o una altra operació d'embalatge, és possible que la cèl·lula de paletització hagi de connectar-se amb aquests sistemes. Això pot implicar tant el flux de material físic com la comunicació de controls.
En particular, per a l'embolcall estirat, són possibles diverses arquitectures. L'embolcall es pot realitzar en una estació aigües avall separada, integrada en una línia transportadora comuna o incorporada més de prop al procés de paletització.
Programari de patrons-HMI i palets
L'HMI i el programari de control determinen com interactuen els operadors amb el sistema de paletització durant la producció normal, els canvis de producte i els errors.
Per a una cèl·lula de producció, la interfície normalment necessita suportar funcions com ara:
Selecció de receptes
Selecció de SKU
Gestió de-patró de palets
Estat de producció
Informació d'alarmes i avaries
Funcions manuals o de manteniment
Indicacions de l'operador i procediments de recuperació
A les aplicacions multi-SKU, l'HMI proporciona la capa operativa entre les receptes de paletització emmagatzemades i les persones que executen la línia.
La qüestió clau no és simplement si el controlador del robot pot emmagatzemar diversos programes. El sistema complet ha de coordinar el producte seleccionat amb el patró de palet correcte, els paràmetres de manipulació, les destinacions i els equips relacionats. La gestió de patrons és especialment important quan les plantes introdueixen de manera rutinària noves mides de caixa o configuracions de palets. Segons el sistema, la creació o la modificació d'un patró pot requerir experiència en programació de robots, assistència del proveïdor o només una entrada autoritzada a través d'una interfície de patró de-pallet-de nivell superior.
Aquestes diferències poden tenir un efecte significatiu en la -usabilitat a llarg termini.
La visibilitat de les fallades també mereix atenció. Quan la producció s'atura, els operadors necessiten informació suficient per entendre què ha passat i quina acció cal. Una alarma com ara "falla del robot" proporciona molt menys valor operatiu que un sistema dissenyat per identificar on es va aturar el procés i guiar la recuperació adequada.
Quan compareu solucions, tingueu en compte no només què poden fer els controls, sinó també:Què ha de fer realment un operador per executar, canviar i recuperar el sistema?
Sistemes de seguretat
Una cèl·lula robot de paletització també requereix una arquitectura de seguretat adequada als perills i modes de funcionament del sistema complet. La seguretat no s'ha de tractar com un accessori opcional afegit després de seleccionar el robot i els transportadors. És possible que el personal necessiti accés per al funcionament normal, la reposició de palets, el manteniment, la recuperació d'embús, el treball d'eines o altres tasques, mentre que el robot i l'equip de manipulació de material-poden crear moviments perillosos.
Per tant, la cèl·lula necessita un mètode definit per controlar l'accés i portar els equips perillosos a un estat segur adequat quan sigui necessari. La solució específica pot incloure protecció física, accés entrellaçat, dispositius-de detecció de presència i altres mesures de protecció, en funció de l'aplicació i dels requisits de seguretat aplicables. Aquestes tecnologies s'avaluen millor com a part de l'avaluació completa del risc de les cèl·lules en lloc de seleccionar-les d'una llista de components genèrics.
En aquesta etapa de la definició del sistema, el punt important és més senzill: una oferta completa de cel·les de paletització-ha d'incloure l'abast de seguretat necessari, no només l'equip que realitza la tasca de producció.
Aquesta és una altra raó per la qual només el preu del robot és una base pobra per a la comparació. Una proposta que exclou mesures de protecció, controls d'accés, integració de seguretat o-reducció de riscos pot semblar substancialment menys costosa mentre representa un límit del sistema molt diferent.
A lesRBTIC, seguim un principi de selecció de primera aplicació: cada robot de paletització i cèl·lula integrada es configura estrictament al voltant del pes del producte, el patró de palet, la velocitat de la línia i la disposició del lloc. Oferim serveis a l'engròs a granel de robots i solucions de finestreta única per a empreses de fabricació.
Resum final: seleccioneu sistemes de paletització al voltant de les vostres condicions operatives reals-mundials
Molts equips de compres comencen el seu viatge per l'automatització de la paletització fent una llista curta-de les marques de robots primer. Tanmateix, el rendiment de paletització més fiable prové de fer coincidir el sistema complet amb la vostra realitat de producció, no només amb la preferència de la marca.
La càrrega útil, l'abast i la taxa de cicle són només mètriques parcials. Les vostres condicions operatives reals -, inclosos el pes i l'embalatge del producte, l'estabilitat del material entrant, el rendiment de la línia, el canvi de SKU-per la freqüència, la disposició del pis, el funcionament de diversos-torns, els requisits de seguretat i la intervenció manual prevista - haurien de regir cada decisió.
Un braç robot amb marques-conegudes no pot compensar un EOAT mal-concordat, un control d'alimentació insuficient, una configuració de seguretat incompleta o un sobre de treball mal-calculat. Fins i tot el maquinari d'-alta qualitat proporcionarà un retorn de la inversió deficient si l'arquitectura del sistema falla en les restriccions específiques del vostre lloc-.
Comenceu a partir de les dades de la vostra aplicació: primer definiu el rendiment, les especificacions del producte, els patrons de palets, els límits d'automatització i els límits d'espai. A continuació, avalueu les solucions de cèl·lules de paletització integrades en funció d'aquests requisits. La marca esdevé un factor secundari, després que el sistema satisfà les vostres necessitats operatives.
Preparat per implementar paletització robòtica?
Si esteu actualitzant la vostra automatització de final de línia o busqueu proveïdors de robots de paletització fiables, poseu-vos en contacte amb RBTIC per obtenir la vostra solució de paletització personalitzada gratuïta i un disseny de disseny. Exploreu els nostres models de robot de paletització industrial i col·laboratiu per obtenir configuracions i especificacions.