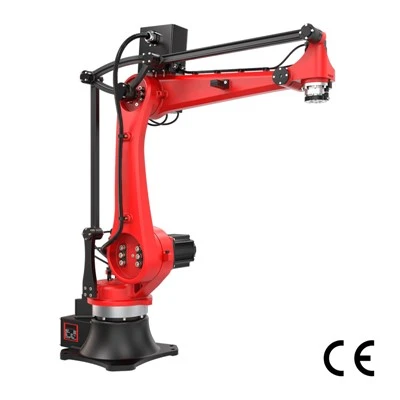
Resposta ràpida:Eltotalcost d'una selecció i sistema de robot de llocdepèn de molt més que el propi braç del robot. Els principals factors de cost són el maquinari del robot, les eines de final-de-braç, la visió, els transportadors i els accessoris, l'equip de seguretat, la integració i programació, i la posada en marxa i la formació. Per tant, un pressupost fiable s'hauria de basar en els requisits de l'aplicació i en l'abast complet del sistema en lloc del preu del braç robot.
El preu d'un braç robot és només una part del pressupost total del projecte.Preu del braç del robot ≠ Preu del sistema de selecció completa-i-ubicar. Un sistema-preparat per a la producció també pot requerir presa, visió, transportadors, accessoris, equips de seguretat, controls, programació, instal·lació, posada en marxa i formació. En molts projectes, aquests elements d'integració poden ser tan importants pel que fa al cost com el propi robot. Per aquest motiu, la millor pregunta no és "Quant costa un robot d'elecció-i-col·locació?" però"Què impulsa el cost instal·lat total del sistema d'automatització complet?"
Si teniu previst l'automatització de la selecció-i-de col·locar, exploraRBTIC tria-i-sèries de robotsper revisar configuracions i especificacions.

Cost de maquinari de la selecció i col·locació del robot
Atriar i lloc rcost del maquinari obotdepèn principalment de l'arquitectura requerida, la càrrega útil i la classe d'abast, el nivell de rendiment i les funcions disponibles. Un robot delta lleuger dissenyat per a l'envasament d'alta-velocitat soluciona un problema diferent d'un robot de sis eixos de llarg-abast-que manipula peces més pesades. De la mateixa manera, un sistema SCARA compacte i un robot col·laboratiu poden tenir requisits de rendiment, controls i integració molt diferents, encara que tots dos poden realitzar tècnicament la mateixa transferència bàsica.
Especificacions com ara la capacitat de càrrega útil, l'abast, la protecció del medi ambient, les funcions de seguretat integrades, les opcions del controlador i les interfícies especialitzades poden influir en el paquet de maquinari. És per això que comparar els preus dels robots sense definir abans l'aplicació pot ser enganyós. Un braç de -cost més baix que no pot complir l'abast real, la càrrega útil, el temps-de cicle o els requisits ambientals no és una solució de-cost més baix un cop es consideri el redisseny o la substitució.
Final de Eines de braçCost
El cost de l'EOAT pot anar des d'una eina relativament senzilla fins a un subsistema molt dissenyat. Una configuració bàsica de buit per a un producte estable pot requerir només copes, maquinari de muntatge, vàlvules, tubs i generació de buit. Una pinça personalitzada que maneja diverses SKU pot requerir dits mecanitzats, dispositius de conformitat, diversos actuadors, sensors, zones de presa independents o ajust automàtic.
Els conductors de costos addicionals poden inclourecanviadors d'eines, dits personalitzats, sensors de present-part, interruptors de buit, col·lectors, expulsors, bombes, dispositius de conformitat i materials de contacte específics del producte-.
Les eines es fan més cares quan una pinça ha d'adaptar-se a una àmplia gamma de mides de producte o quan es requereix un canvi ràpid. El punt important és que EOAT s'ha de pressupostar com una part dissenyada del sistema, no com un petit accessori afegit després de seleccionar el robot.
Cost del sistema de visió del robot per triar i col·locar

El cost de la visió depèn menys només del preu de la càmera i més de la complexitat del problema de percepció. En el nivell més simple, un sistema pot no necessitar visió perquè els accessoris estableixen coordenades de producte repetibles. Una aplicació de visió 2D pot requerir una càmera, lent, il·luminació, muntatge, calibratge i programari per localitzar productes en un avió. Un sistema 3D pot introduir sensors de profunditat, un calibratge més exigent, un programari de processament de-núvols o posicions-i una integració addicional amb la presa i la planificació del camí. Els sistemes de múltiples-càmeres poden afegir més complexitat quan es requereixen camps de visió més grans, angles d'inspecció múltiples o gestió d'oclusió.
El cost ocult és sovint el temps d'enginyeria. El sistema de visió s'ha de muntar, calibrar, connectar-se al robot o PLC, validar-se amb la variació real del producte i mantenir-se de manera que les condicions d'il·luminació i de càmera es mantinguin estables. A efectes de pressupostos, penseu en la visió commaquinari + il·luminació + programari + calibratge + integració, no només una compra de càmera.
Costos de transportador i fixació per a la recollida i el lloc
Els transportadors, els accessoris, els alimentadors i els-equips de presentació de productes són sovint subestimats perquè es troben fora de les especificacions del robot.A triar i llocrobotnomés pot triar productes de manera coherent si els productes arriben en condicions útils. Aconseguir-ho pot requeririndividualització, indexació, control de carril, accessoris, guies, buffers d'acumulació, codificadors de seguiment o nius personalitzats. Per exemple, una aplicació d'embalatge pot semblar inicialment que només necessita un robot i un transportador. Però si els productes arriben superposats o amb espais inconsistents, és possible que es requereixi equip addicional per separar-los abans que entrin a l'àrea de seguiment del robot. De la mateixa manera, una aplicació de càrrega de màquines-pot necessitar accessoris dissenyats amb precisió o nius de peces per garantir que el robot pugui localitzar i alliberar productes de manera fiable.
En molts projectes, es gasta una quantitat important d'enginyeria simplement per assegurar-se que el producte apareix en un estat previsible i seleccionable. Això fa que la presentació del material formi part del pressupost d'automatització, no un problema aigües amunt que es pugui ignorar durant la selecció del robot.
Cost de l'equip de seguretat per a robots de selecció i col·locació
Els equips de seguretat s'han de dissenyar al voltant de l'aplicació completa. En funció de la cel·la de selecció i col·locació, això pot incloure protecció física, portes d'accés, enclavaments, escàners de seguretat, cortines de llum, parades d'emergència, controls-de seguretat, components de PLC de seguretat, zones supervisades o altres mesures de protecció. El disseny requerit depèn del robot, EOAT, producte, velocitats, maquinària circumdant, accés de l'operador i perills del procés.
Això també s'aplica als robots col·laboratius. La selecció d'un cobot no elimina automàticament el cost del-sistema de seguretat. L'aplicació final encara requereix una avaluació de risc adequada, i els perills introduïts per eines, peces, moviment o maquinària veïna poden requerir mesures de protecció addicionals.
Per tant, la seguretat afecta tant el maquinari com l'enginyeria. La disposició de la protecció, l'estratègia d'accés, els modes de funcionament segurs, la lògica de reinici i les interaccions amb equips aigües amunt i avall s'han de dissenyar a la cèl·lula.
Integració i programació Pick and Place Cost

La integració és una de les categories de costos més subestimades als projectes de selecció{0}}i-de col·locar. Una cèl·lula de treball pot requeririntegració mecànica, disseny elèctric i cablejat, programació de PLC, programació de robots, integració de visió, comunicació de màquines, controls de transportadors, receptes de producció, tractament d'errors i lògica de nivell de línia-. El robot pick and place s'ha de comunicar amb la resta del procés. És possible que hagi de saber si una cinta transportadora està funcionant, si la porta d'una màquina està oberta, si s'ha inspeccionat un producte, quina SKU està activa, si una estació aigües avall està preparada i què fer després d'una selecció fallida.
Aquestes interaccions poden arribar a ser més complexes que el propi moviment bàsic del robot. L'esforç d'integració també augmenta a mesura que augmenta la flexibilitat. Una cèl·lula que maneja un producte des d'un dispositiu fix pot ser relativament senzill. Un sistema que gestiona desenes de SKU, destinacions dinàmiques, seguiment de transportadors, canvis automàtics d'eines i múltiples màquines requereix una lògica i proves de control substancialment més gran.
Per tant, la integració s'ha de tractar com un producte bàsic del projecte, no reduir-se a una línia genèrica "manual".
Costos de posada en marxa i formació
A triar i llocsistemano està completa quan s'ha muntat el maquinari. S'ha d'instal·lar, provar, depurar, lliurar i donar suport al seu entorn de producció. La posada en servei pot incloure proves d'acceptació de fàbrica (GRIX) i proves d'acceptació del lloc (Ds) si escau, instal·lació, domini o verificació del robot, calibratge, depuració de la producció, optimització del temps de cicle-i validació en funció dels criteris d'acceptació acordats. La formació pot incloure tant l'operador com la instrucció de manteniment. Els operadors han d'entendre l'inici normal, el canvi, la recuperació d'errors i la resolució de problemes bàsics. Els equips de manteniment poden necessitar coneixements addicionals sobre alarmes del robot, servei de pinces, ajust de sensors, manteniment preventiu i procediments de còpia de seguretat.
La documentació també pot representar un esforç d'enginyeria significatiu, sobretot quan el projecte requereix dibuixos elèctrics, manuals, informació sobre -recanvis, documentació de seguretat, procediments de manteniment o instruccions operatives validades.
Aquestes activitats no solen aparèixer en un catàleg de robots, però formen part del lliurament d'un sistema que realment pot funcionar en producció.
Desglossament de costos del robot Tria i col·loca
|
Categoria de costos |
El que inclou |
Principals factors de cost |
Sovint subestimat? |
|
Maquinari del robot |
Robot, controlador, opcions de muntatge, característiques de maquinari |
Arquitectura, càrrega útil, abast, rendiment, entorn |
De vegades |
|
EOAT |
Pinces, eines, maquinari de buit o accionament, sensors |
Variació del producte, dificultat d'adherència, requisits de canvi |
Sí |
|
Visió |
Càmeres, il·luminació, maquinari de detecció, programari, calibratge |
2D vs 3D, variabilitat del producte, oclusió, nombre de vistes |
Sí |
|
Transportadors i accessoris |
Transportadors, alimentadors, indexació, singulació, nius, buffers, codificadors |
Presentació del producte i sincronització de línies |
Amb freqüència |
|
Equips de seguretat |
Guàrdies, escàners, enclavaments, controls de seguretat |
Avaluació de riscos, requisits d'accés, perills circumdants |
De vegades |
|
Integració i programació |
Mecànica, elèctrica, PLC, robot, visió, màquina i lògica de línia |
Nombre d'interfícies, SKU, seguiment, excepcions, flexibilitat |
Amb freqüència |
|
Posada en marxa i formació |
FAT/SAT si escau, instal·lació, depuració, formació, documentació |
Condicions del lloc, proves d'acceptació, complexitat del procés |
Sí |
Com calcular el pressupost d'un sistema de robot Pick and Place
Per tant, l'error més gran de pressupost és començar amb el preu del braç robot i afegir una petita dotació per a la resta.
Una estimació pressupostària més fiable comença amb les entrades de l'aplicació:mida i pes del producte, mètode de presentació, rendiment requerit, ubicacions de selecció i col·locació, canvis d'orientació, recompte de SKU, dificultat de subjecció, requisits de detecció, entorn, interfícies de màquina i restriccions de seguretat. Un cop definits aquests inputs, un proveïdor o integrador de sistemes pot estimar el cost delcompletar el sistema de selecció-i-instal·laten lloc de citar un robot que només representa una part del projecte.
Preparat per planificar un projecte de robot Pick and Place?
Tant si esteu actualitzant l'automatització de final de línia com si busqueu un proveïdor de robots de selecció-i-confiable, poseu-vos en contacte amb RBTIC per obtenir solucions personalitzades de selecció-i-de col·locació i dissenys de disseny, o per reservar una visita a la fàbrica.
Preguntes freqüents sobre el cost del robot Pick and Place