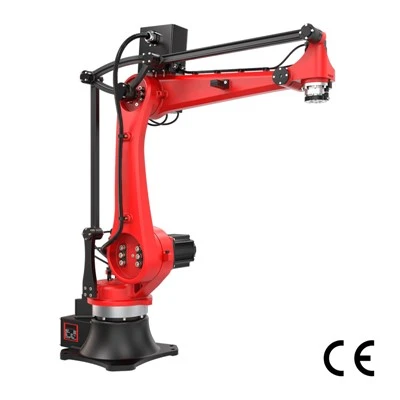
ACèl·lula robot completa
Una cèl·lula robòtica completa consta del braç del robot més accessoris personalitzats i una gamma completa d'equips automatitzats adaptats a escenaris d'aplicació específics.
Efectors finals i pinces personalitzades

Aquí teniu la part que decideix en silenci els projectes: elefector final. El braç mou la pinça a la seva posició; la pinça fa el treball real, la qual cosa la converteix en el component més subestimat de la cèl·lula. La selecció d'eines depèn de la peça de treball: pinces pneumàtiques o elèctriques per a la manipulació general de materials, pinces al buit per a peces planes, pinces magnètiques per a peces de metall fèrric i un canviador d'eines de canvi-ràpid per a la commutació de múltiples-taques en un sol braç robot.
Com que les peces reals varien molt, la norma no és un robot especial-és un braç estàndard més unpinça personalitzadaconstruït per la seva part. Aquí és on els projectes surten malament: si especifiqueu el braç perfecte però us fixeu amb la pinça equivocada, el temps de cicle i el rendiment es col·lapsen. Escollir el braç és la meitat fàcil; la pinça és on viu el risc.
Visió, Sensors i Presentació de peces
La visió és apassionant, així que primer deixeu-vos-ho evitar. Realment necessites unrobot de visió artificialquan les peces arriben de manera imprevisible-posicions aleatòries en un contenidor, productes barrejats, orientació que no podeu garantir. Però si les peces entrants es poden localitzar per una safata, niu ofixació del robot, un bon aparell gairebé sempre és més barat i més fiable que una càmera. La visió afegeix un cost real: el maquinari, l'ajustament i una il·luminació continuada-i-càrrega de manteniment-canvien una bombeta o deixen que la llum solar es desplaci i la calibració es desviï.
Per tant, la pregunta honesta no és "hem d'afegir visió", sinó "podem arreglar la presentació de la part?" Resol la presentació amb un aparell on puguis; Aconseguiu la visió només quan les parts realment no s'aturen.
Perifèrics
Un braç robot és només una línia de la vostra llista de materials. Són els perifèrics del robot els que el transformen en una cèl·lula de soldadura totalment funcional.
Posicionador
El posicionador inclina o gira la peça de treball, permetent que el braç del robot accedeixi a superfícies que, d'altra manera, serien inabastables.
Pista del 7è eix
La via del 7è eix és un sistema ferroviari que transporta tot el robot, ampliant el seu abast de treball a llargues distàncies o en múltiples estacions de treball.
Transportador
El transportador transporta les peces en brut entrants i les peces acabades sortides, establint el ritme de funcionament de la cèl·lula robot.
Alimentador / tremuja
L'alimentador o la tremuja subministra peces de treball en brut amb un posicionament coherent, cosa que permet que el braç del robot localitzi i escolliu peces de manera fiable.
Armari de control
L'armari de control allotja el controlador, els servoaccionaments i els mòduls d'E/S que operen tota la cèl·lula del robot.
Subministrament d'aire
El subministrament d'aire proporciona aire comprimit per a pinces pneumàtiques i accessoris de subjecció. Sovint es subestima fins que una pressió insuficient interromp la producció.
Seguretat i compliment
Seguretat del robotno és una solució-és fer coincidir el guàrdia amb la interacció. Una tanca física s'adapta a una zona totalment automatitzada a la qual els operadors no entren durant l'operació. Una cortina de llum s'adapta on els operadors van i vénen: creua el feix i la cèl·lula s'atura. La limitació-forçada s'adapta a un espai de treball realment compartit. El factor decisiu és senzill: amb quina freqüència i a quina distància la gent ha d'entrar a la zona? Sigui el que trieu, una avaluació de riscos és obligatòria a qualsevol lloc on una persona pugui arribar a la zona de treball i cada vegada que executeu un nou procés.
Un cobot no us eximeix-El maquinari col·laboratiu encara en necessita un. Això forma part de la feina de l'integrador, no una idea posterior que es va fixar al final.
Per a les normes aplicables, vegeu ISO 10218-1/2 i ISO/TS 15066 →
Integració i senyals
Un robot rarament treballa sol-ha de parlar amb les màquines que l'envolten i aquesta conversa ésintegració del robot. El nucli d'això és elEncaixada de mans PLC: el vostre robot i la vostra premsa, CNC, màquina d'emmotllament o controlador de línia comercialitzen senyals-"Ho tinc clar", "pots tancar amb seguretat", "la peça està a punt"-per tant, actuen en l'ordre correcte en lloc de xocar. Per permetre una comunicació perfecta entre dispositius-, tots els equips es comuniquen mitjançant protocols industrials comuns, com araEtherNet/IPo Profinet.
El punt que val la pena interioritzar: la integració no és instal·lar un robot, és aconseguir una sala plena d'equips per cooperar segons el moment. Aquesta coordinació-no el braç en si-és la part difícil, i és la veritable raó per la qual un projecte necessita algú que faci la integració, no només algú que vengui robots.
Com sembla un desplegament típic
Els 6 passos
Un típicprocés de desplegament del robots'executa en sis passos, cadascun amb un lliurament.
Requisit
Definiu la peça, el cicle, la disposició i els criteris d'èxit.
Simulació
Modeleu la cèl·lula per demostrar l'abast, el temps de cicle i no hi ha col·lisions abans de construir-la.
Construir
Munteu el braç, la pinça, els perifèrics i els controls.
FAT (Prova d'acceptació de fàbrica)
Executeu i tanqueu la cel·la de les vostres peces al lloc del constructor, abans que s'enviï.
Instal·lar
Instal·leu-lo al vostre pis i connecteu els serveis públics i els senyals.
SAT (Prova d'acceptació del lloc) i formació
Torneu a{0}}verificar el rendiment i, a continuació, entreneu el vostre equip.
Què preparar abans que arribi el robot
Una instal·lació suau depèn del que estigui preparat abans que arribi el camió. El nuclirequisits d'instal·lació del robotal teu costat: un lloc preparat amb un sòl o fonament que pugui suportar les càrregues i la vibració; la potència i l'aire comprimit corren a la cèl·lula amb el valor adequat; i-fàcil de passar per alt-les peces entrants coherents, ja que una cel·la ajustada a un material net i repetible ensopegarà amb un material que varia.
Manteniment i vida útil
Manteniment de robotsés lleuger però no és opcional. Seguiu els intervals de servei programats: re-lubriqueu els engranatges reductors i inspeccioneu els cables i les mànegues, que es flexionen constantment i es desgasten primer. Torneu a-comprovar periòdicament la repetibilitat perquè la deriva quedi atrapada abans que aparegui a les vostres peces. Tractat d'aquesta manera, un braç industrial de qualitat té una llarga vida útil-molts anys de producció-amb els reductors i el vestit-, no el braç en si, és el que substituïu al llarg del camí.
Tres feines molt diferents

Soldadura per làser, plaques de coberta d'acer inoxidable
Les plaques primes de coberta d'acer inoxidable requereixen soldadures suaus i ininterrompudes al llarg de les costures de les vores contornejades. La torxa de soldadura ha de mantenir un angle fix exacte contra la unió durant tot el cicle de soldadura.
Les funcions bàsiques de posicionament no poden traçar contorns corbats mentre bloquegen un angle de torxa constant. Per tant, un braç robòtic-prim de sis-eixos era obligatori, no només un complement opcional.
Disseny de la cèl·lula del robot
Un servoposicionador sincronitzat converteix les peces en posicions de soldadura accessibles. L'encaminament intern dels cables allunya perfectament tot el cablejat del recorregut de la soldadura per eliminar les interferències.
Resultat final
La cèl·lula ofereix soldadures làser coherents i uniformes en cordons de soldadura de -longitud completa. Totes les mètriques de rendiment es tanquen durant FAT amb les peces proporcionades pel client-abans de l'enviament.
Tendència de premsa amb una precisió de col·locació de ± 0,05 mm
Aquesta línia de tendència de premsa-automàtica requeria una col·locació coherent de les peces a la matriu amb una tolerància de ±0,05 mm per a cada cicle. El braç robòtic ha d'entrar i sortir completament de la premsa en perfecta sincronització amb la carrera de l'ariet.
La repetibilitat va ser l'especificació decisiva principal aquí - el radi de treball i la velocitat de viatge eren factors secundaris. Aquest braç es va seleccionar ja que torna a cada posició ensenyada programada dins de ± 0,05 mm en cada cop.
Configuració de la cèl·lula del robot
L'eina de pinça pneumàtica ofereix una ràpida manipulació de peces. Mentrestant, el temps de bloqueig de la zona de seguretat està totalment sincronitzat amb la premsa, assegurant que el braç esborra completament la matriu abans del tancament del motlle.
Resultat final
El braç manté una precisió de col·locació de ± 0,05 mm en el temps de takt especificat, amb zero aturades de premsa no planificades atribuïdes a mal funcionament del robòtic.


Paletització de panells rígids corbats
Els panells corbats rígids requerien apilar-los en una disposició estable de palets, però la seva geometria irregular significava que les pinces estàndard de-les-prestatges no podien agafar les peces de manera fiable.
A diferència de les dues aplicacions anteriors, triar el braç en si va ser una decisió senzilla: un paletitzador de 4-eixos gestionava tots els moviments d'elevació, rotació i col·locació. El factor d'enginyeria decisiu va ser el final-de-eines del braç, no el robot: aquest component per si sol fa o trenca totes les tasques de paletització.
Configuració de la cèl·lula del robot
Hem implementat una pinça personalitzada-mecanitzada i contornada per adaptar-se a la corba dels panells, combinada amb una programació de patró de palet dedicada per garantir un apilament estable.
Resultat final
La cèl·lula ofereix un paletitzat uniforme i constant de panells corbats amb peces de treball sense caiguda, alliberant els operadors manuals per atendre altres fluxos de treball de producció.
La línia de fons
Una cèl·lula robot completa és un sistema, no una compra. Les posicions dels braços; la pinça, la presentació de les peces, l'estratègia de seguretat i la integració són els que realment fan que la feina s'executi-a través d'un camí disciplinat des dels requisits i la simulació fins a FAT, instal·lació, SAT i manteniment constant. Aquest és el patró de les tres construccions anteriors: el braç rarament era la part difícil-la postura, la precisió o la pinça. Expliqueu-nos la vostra part, cicle i disseny, i especificarem tota la cel·la-braç, la pinça i la integració-no només un robot.

Preguntes freqüents
Quant de temps triga a desplegar una cèl·lula robot?
+
-
Segueix els sis passos-requisit, simulació, compilació, FAT, instal·lació, SAT-normalment de setmanes a uns quants mesos. Les eines personalitzades, la complexitat de la simulació i la reelaboració de FAT afegeixen temps. Un lloc amb potència, aire, fonaments i peces consistents a punt s'instal·la molt més ràpidament.
Com puc triar un integrador de robots?
Trieu algú que faci que el vostre equip cooperi, no només vengui un braç. Pregunteu: simuleu abans de construir? Manejar l'encaixada de mans i els senyals del PLC? Elaborar l'avaluació de riscos? Tanqueu la sessió a FAT a les nostres parts? Un venedor respon sobre el robot; un integrador, sobre el vostre procés.
Un braç robot pot fer front a diverses feines?
+
-
Sí-amb un acoblador d'eines de-canvi ràpid, un braç estàndard intercanvia les pinces i es mou entre treballs. El límit rarament és el braç; és si la pinça, la presentació de les peces i el cicle de cada treball s'ajusten a la mateixa cel·la. Normalment, la pregunta real és quina pinça necessita cada treball.