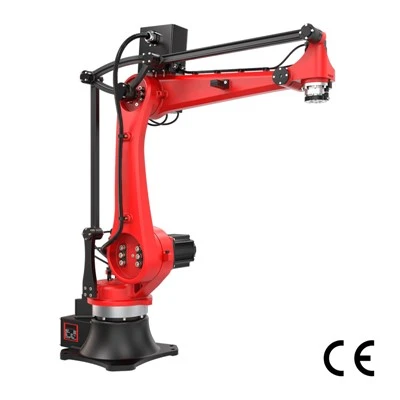
Tots els robots CNC estan formats per tres sistemes bàsics:
Sistema de control de moviment: aconsegueix la planificació de la trajectòria espacial mitjançant servomotors i enllaços multi-eixos.
Sistema de detecció: proporciona informació-en temps real sobre les condicions de funcionament mitjançant sensors de força i visió.
Sistema d'execució: l'efector final realitza accions específiques com agafar i soldar.
Segons l'estructura, es poden classificar en:
Tipus de coordenades cartesianes: adequat per a escenaris de transport lineal, com ara robots de paletització.
Tipus articulat: altament flexible amb un disseny de 6 eixos, que es troba habitualment en robots de soldadura.
Tipus SCARA: operació horitzontal d'alta-velocitat, que s'utilitza sovint en muntatge electrònic.
Concepció errònia comú: més eixos no sempre són millors. Un robot de 4 eixos sovint és més econòmic i eficient que un robot de 6 eixos en operacions planes.